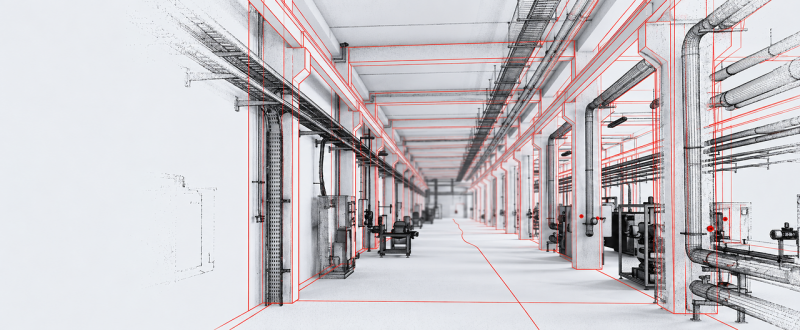
Типичная демонстрация мобильного сканера выглядит убедительно: оператор проходит по помещению, а на экране почти сразу появляется плотное облако точек. Стены ровные, оборудование узнаваемо, маршрут замкнулся. Кажется, что точность уже доказана.
Но выражение «точность 1 см» само по себе почти ничего не говорит о качестве результата. Один сантиметр может обозначать разброс отдельных точек, совпадение участков внутри облака или отклонение модели от геодезических координат. Это разные характеристики, и хорошее значение одной из них не гарантирует хороших значений остальных.
Три разных вопроса к одному облаку точек
Чтобы оценить результат SLAM-сканирования, достаточно последовательно задать три вопроса:
- Правильно ли передана форма объекта? Это внутренняя, или относительная, точность.
- Находится ли объект там, где должен? Это абсолютная точность и геодезическая привязка.
- Насколько четко измерены поверхности? Это шум отдельных точек.

Относительная точность: правильно ли облако передает форму
Представим цех с двумя колоннами на расстоянии 12,4 м. Если в облаке между ними также 12,4 м, стены сохраняют прямые углы, а начало маршрута совпадает с его завершением, внутренняя геометрия согласована.
Именно такая точность чаще всего производит впечатление на демонстрации. Алгоритм SLAM сравнивает окружающие поверхности и шаг за шагом восстанавливает движение сканера. Когда оператор возвращается в уже снятую зону, система распознает знакомую геометрию и выполняет замыкание маршрута — перераспределяет накопленную ошибку.
Однако цельное и визуально красивое облако еще не доказывает, что размеры сохранены везде. По мере движения модель может незаметно растягиваться, изгибаться или поворачиваться. Риск возрастает, если:
- маршрут длинный и не имеет замыканий;
- коридоры, тоннели или производственные пролеты похожи друг на друга;
- в кадре мало неподвижных геометрически выраженных объектов;
- рядом движутся люди, автомобили или механизмы;
- оператор идет слишком быстро или прерывает съемку;
- много стеклянных, зеркальных, темных или слабо отражающих поверхностей.
Относительную точность проверяют по известным расстояниям, независимым обмерам и совпадению одного участка, снятого при разных проходах. Проверка только рядом со стартом маршрута не показывает, что произошло в его дальней части.
Абсолютная точность: находится ли объект там, где должен
Облако может идеально передавать форму помещения, но целиком оказаться на 20 см в стороне, выше проектной отметки или немного повернуться относительно координатных осей. Для виртуального осмотра это почти незаметно. Для совмещения с генеральным планом, BIM-моделью, инженерными сетями или результатами предыдущей съемки такая ошибка уже критична.
SLAM определяет перемещение относительно окружающих объектов, но сам по себе не превращает результат в геодезически привязанное облако. Для абсолютного позиционирования используют внешние данные:
- геодезические марки и контрольные точки;
- координаты, измеренные тахеометром;
- ГНСС/RTK на открытых участках;
- известные плоскости, оси и характерные элементы;
- совместное уравнивание с наземным лазерным сканированием.
Важно не только количество опорных точек, но и их распределение. Несколько марок у входа хорошо фиксируют начало маршрута, но не контролируют его середину и конец. Часть точек следует исключить из уравнивания и оставить контрольными. Только сравнение с такими независимыми точками показывает реальную абсолютную точность.
Шум точек: насколько четко измерена поверхность
Если вырезать тонкое сечение ровной стены, точки редко образуют идеальную линию. Обычно получается полоса некоторой толщины. Чем она шире, тем больше шум измерений и тем сложнее определить точное положение поверхности.
На шум влияют дальномер, расстояние, угол падения луча, отражательная способность материала, движение прибора, пыль и аэрозоли. Стекло, блестящий металл и темные покрытия могут давать пропуски или выбросы.
Количество точек не заменяет их качество. Плотное шумное облако иногда выглядит эффектнее аккуратного облака меньшей плотности, но хуже подходит для построения стен, определения осей труб и контроля положения оборудования.
Дрейф: как небольшая ошибка накапливается вдоль маршрута
SLAM-сканер непрерывно оценивает новое положение относительно предыдущего. Небольшая ошибка на каждом шаге может накапливаться — это называют дрейфом траектории.
Замыкание маршрута помогает распределить ошибку, но не является универсальным лекарством. В длинном одинаковом коридоре алгоритму может не хватить надежных признаков. А если система ошибочно сочтет два похожих участка одним и тем же местом, коррекция способна ухудшить модель.
Поэтому маршрут съемки проектируют заранее: предусматривают возвраты, пересечения, устойчивые ориентиры и контрольные участки. Крупный объект часто разумнее разделить на связанные фрагменты, чем проходить одной длинной траекторией.
Почему средняя ошибка не показывает худший участок
В отчетах часто приводят RMSE — среднеквадратическую ошибку. Она полезна для общей оценки, но не равна максимальному отклонению. Например, большинство контрольных точек может отличаться от эталона на несколько миллиметров, а одна зона — на несколько сантиметров. Среднее значение останется привлекательным, хотя именно локальная ошибка может оказаться критичной для монтажа.
Поэтому вместе с RMSE нужно смотреть максимальные отклонения, количество и расположение контрольных точек, распределение ошибок по осям и участки, исключенные из расчета. Цифра без схемы контроля не позволяет воспроизвести испытание и оценить применимость результата.
Реалистичная картинка не равна измерительной модели
Некоторые системы дополняют облако точек панорамными фотографиями, фотограмметрией или 3D Gaussian Splatting. Такие технологии создают убедительную сцену для удаленного осмотра и презентации объекта.
Но визуальная правдоподобность и метрическая достоверность — разные качества. Сцена может выглядеть реалистично, скрывая разрывы и сглаживая поверхности. Поэтому точность лидара или SLAM-траектории нельзя автоматически переносить на визуализацию. Измерительное облако и его красивое представление должны оцениваться отдельно.
Как проверить SLAM-сканер перед покупкой или проектом
Лучший тест проводят не в выставочном павильоне, а на объекте, похожем на будущие условия работы. До испытания нужно определить конечный результат: визуальный осмотр, планы, BIM-модель, исполнительная документация или мониторинг деформаций.
Практическая проверка должна включать:
- замкнутый и незамкнутый маршруты;
- повторный проход одного участка в другом направлении;
- контроль нескольких известных расстояний;
- геодезические точки, не участвовавшие в уравнивании;
- проверку сечений стен, колонн, труб и оборудования;
- оценку дальней части маршрута, а не только зоны старта;
- фиксацию настроек обработки и условий съемки.
В полезном отчете должна быть не фраза «точность составила 1 см», а методика контроля, координаты проверочных точек, отклонения по осям, RMSE, максимальная ошибка и условия получения данных.
Что указать в техническом задании
Формулировка «облако точек с точностью 1 см» допускает слишком много толкований. В техническом задании лучше отдельно указать:
| Что зафиксировать | Зачем это нужно |
|---|---|
| Допустимую относительную ошибку | Контроль размеров и внутренней геометрии облака |
| Допустимую абсолютную ошибку | Совмещение с координатами, проектом и другими съемками |
| Систему координат и высот | Однозначная геодезическая привязка результата |
| Метод и точки независимого контроля | Проверка результата данными, не участвовавшими в обработке |
| Допустимый шум поверхности | Понимание пригодности для моделирования и измерений |
| Формат отчета об отклонениях | Сопоставимость результатов и возможность приемки |
Сначала задача — потом цифра в характеристиках
SLAM-сканирование значительно ускоряет сбор данных и особенно эффективно для помещений, промышленных объектов и протяженных маршрутов. Но требования к виртуальному туру, архитектурным обмерам, Scan-to-BIM, исполнительной съемке и мониторингу деформаций различаются.
Поэтому правильный вопрос звучит не «какой SLAM-сканер самый точный», а «какая измерительная схема даст требуемый результат на конкретном объекте». Иногда достаточно мобильного сканера. В других случаях потребуются контрольные точки, тахеометр, ГНСС/RTK или совместная съемка наземным лазерным сканером.
Специалисты Технокауф помогут сопоставить характеристики SLAM-сканеров с требованиями проекта, разработать схему контроля и подобрать технологию лазерного 3D-сканирования под необходимый формат результата.