

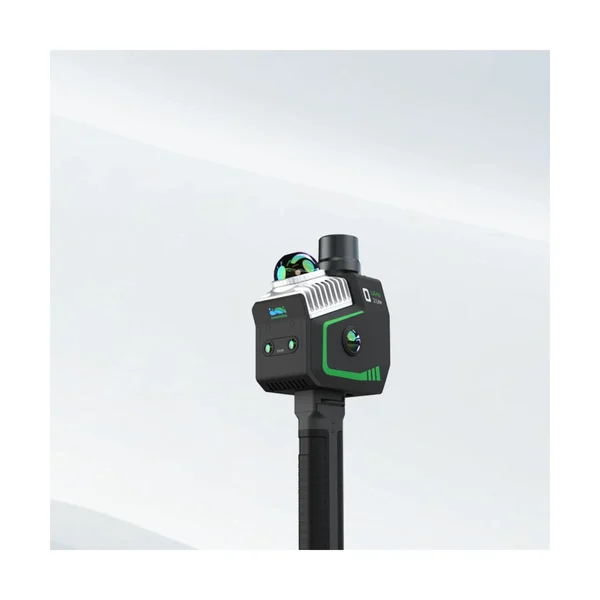
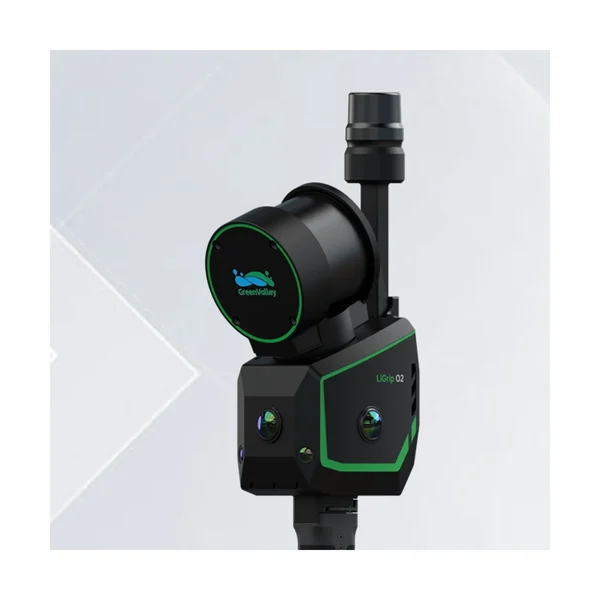
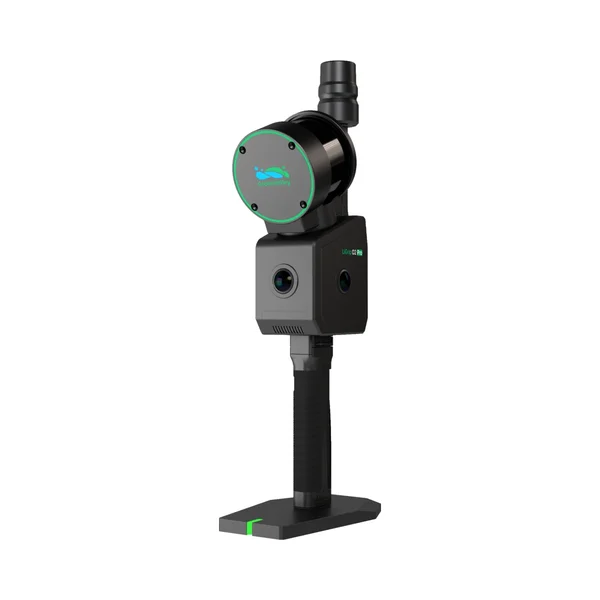


SLAM-сканеры предназначены для мобильной 3D-съёмки помещений, территорий, строительных и промышленных объектов при движении оператора или платформы. Траектория движения оценивается алгоритмами SLAM по данным лидара и других сенсоров, а результатом становится облако точек, связанное с рассчитанной траекторией съёмки.
Чем SLAM-сканер отличается от MLS
В SLAM-сканере основой построения траектории служит одновременная локализация и картографирование. GNSS, RTK, PPK и контрольные точки могут использоваться для геопривязки и коррекции результата, но состав таких средств зависит от конкретной модели. В мобильных лазерных сканирующих системах (MLS) абсолютная траектория обычно строится прежде всего по связке GNSS/INS. Поэтому SLAM-сканеры и MLS в каталоге рассматриваются как разные классы оборудования.
Основные характеристики SLAM-сканеров
При сравнении моделей учитывают максимальную дальность и скорость сканирования, относительную точность SLAM, абсолютную точность, методы геопривязки и коррекции, камерную систему, варианты использования и установки, а также страну-производителя. Для подбора дополнительно важен форм-фактор: ручной, ранцевый, гибридный TLS-SLAM или модульный.
Как выбрать SLAM-сканер
Выбор зависит от размеров и геометрии объекта, наличия или отсутствия спутникового сигнала, требуемой точности и плотности облака, способа геопривязки, необходимости цветизации и предполагаемого способа работы — в руке, на рюкзаке, автомобиле, БПЛА или другой платформе. Для помещений и сложных замкнутых пространств особенно важны устойчивость SLAM и качество траектории; для наружных и протяжённых объектов — доступные способы GNSS/RTK/PPK-коррекции и контроль результата.


